研究論文1 個來源10/28 下午03:19
圖:本站依事件資料排版,不是新聞照片
PDRVLA 模型結合物理動態表示提升機器人控制成功率
研究提出 PDRVLA 模型,透過輕量級物理動態模組提取特徵,在不進行線上影片生成的情況下,於四個模擬基準測試中取得最高 99.3% 的成功率。
程式自動生成(Qwen3.8-Flash-Next-180B),未經人工審閱。每段附來源,門檻檢查通過後自動上線。
圖:本站依事件資料排版,不是新聞照片
研究提出 PDRVLA 模型,透過輕量級物理動態模組提取特徵,在不進行線上影片生成的情況下,於四個模擬基準測試中取得最高 99.3% 的成功率。
程式自動生成(Qwen3.8-Flash-Next-180B),未經人工審閱。每段附來源,門檻檢查通過後自動上線。
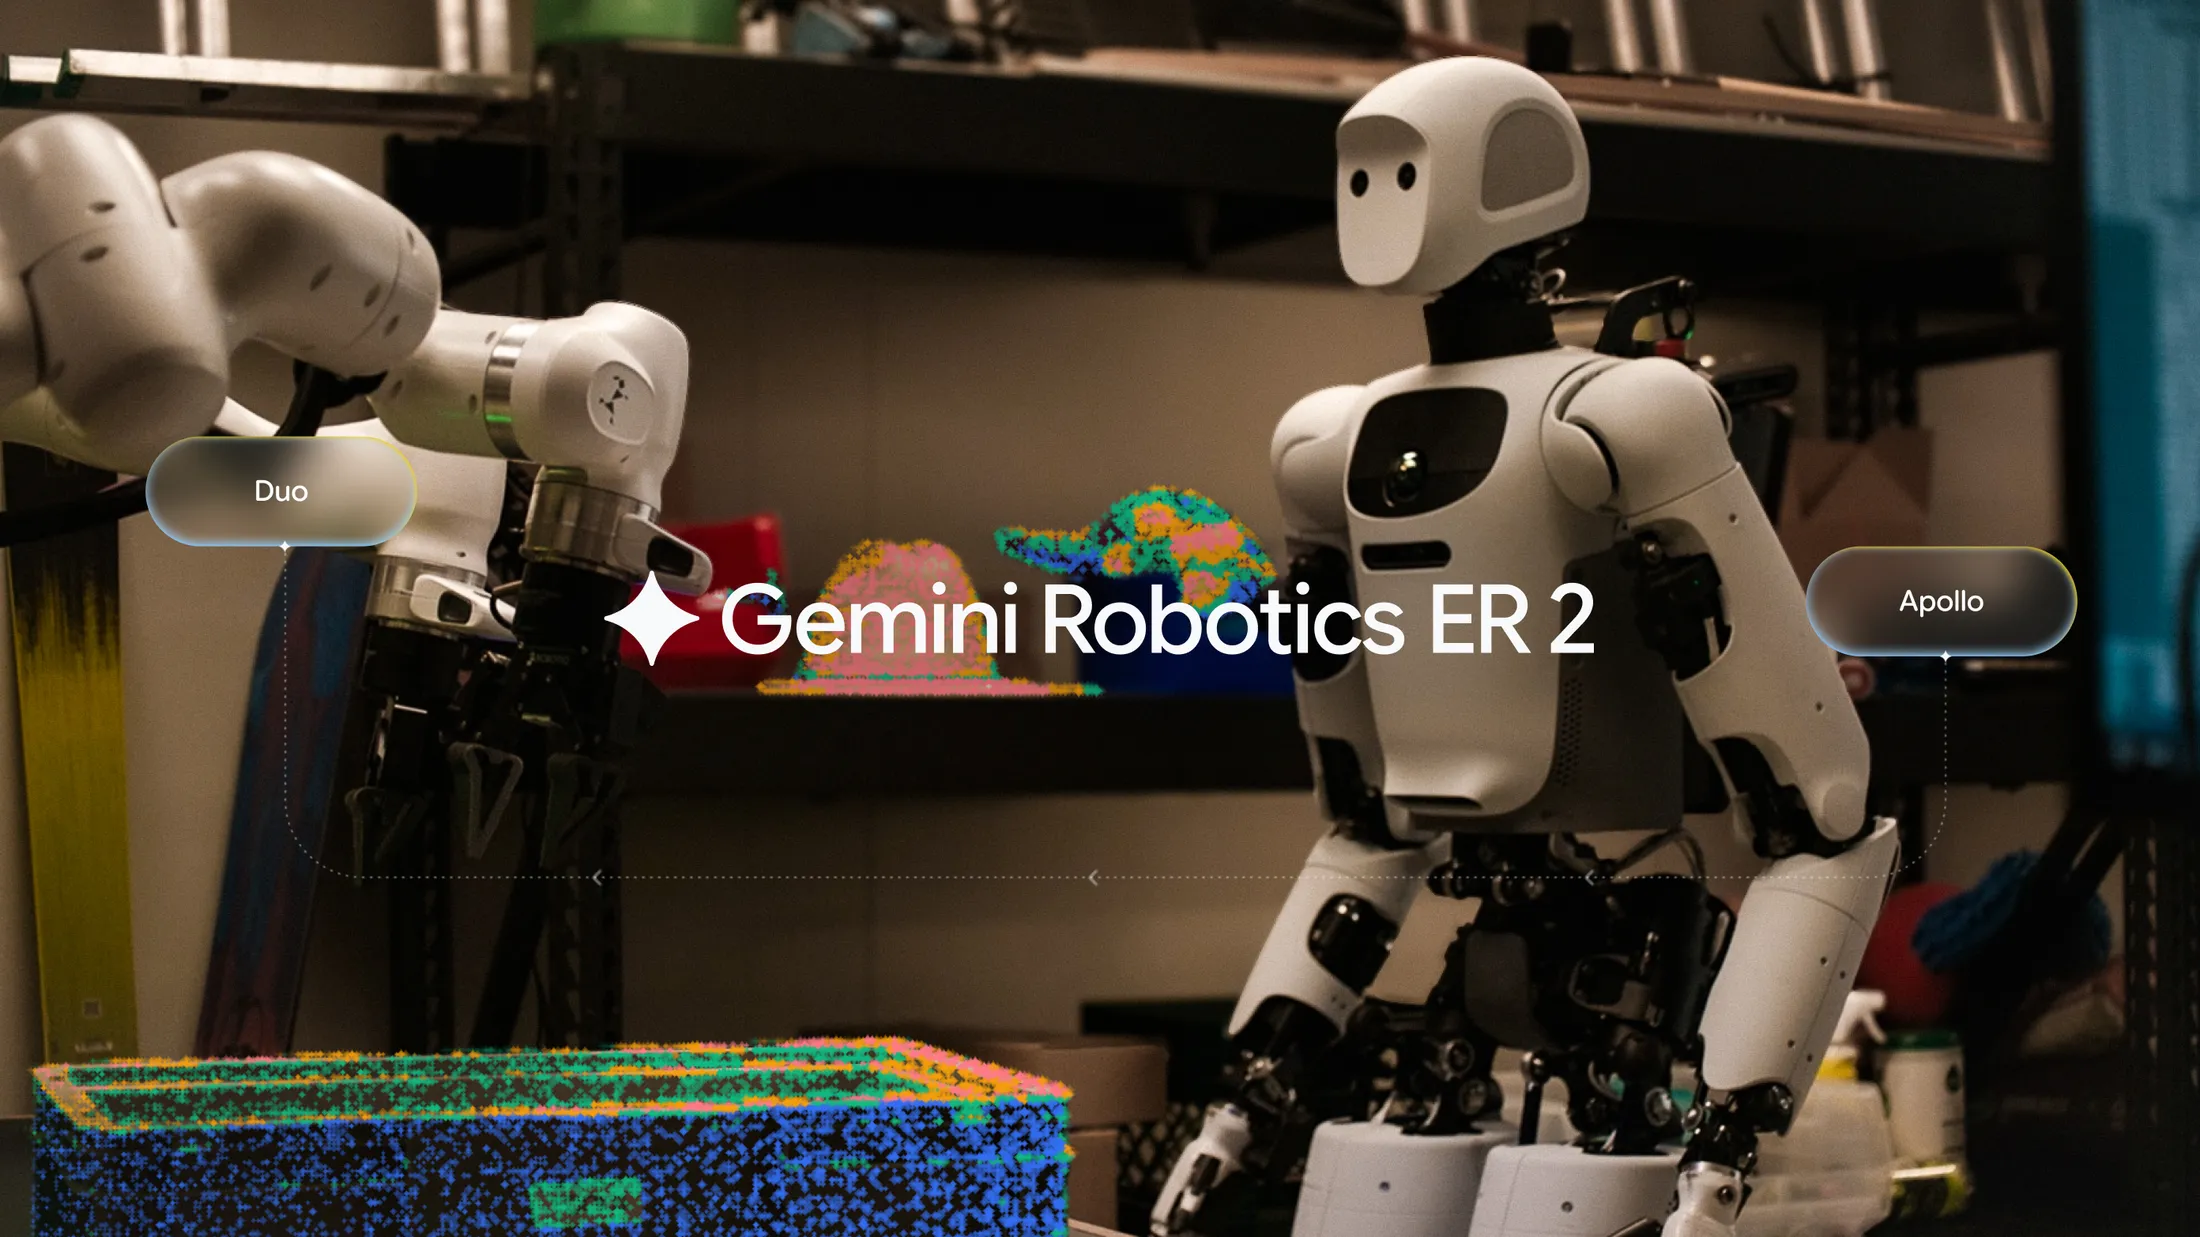
Google 推出 Gemini Robotics ER 2 具身推理模型,現已於 Google Cloud 開放公開預覽。該模型作為機器人高階大腦,整合空間與時間理解能力,支援多機器人協作與即時任務進度追蹤,並提供企業級安全管控與生命週期管理。